 व्हाट्सऐप करें (24/7)
 +91 926 888 0303 (24/7)


सार:टोटल नी रिप्लेसमेंट (टीकेआर) एक सामान्य सर्जरी है जो घुटने के गंभीर ऑर्थराइटिस के मामलों में की जाती है, जिससे पेशेंट्स की दैनिक गतिविधियों पर असर पड़ता है। मैनुअल उपकरणों के साथ पारंपरिक ज़िग-आधारित टीकेआर (सीटीकेआर) सर्जन के लिगामेंट बैलेंस के व्यक्तिपरक मूल्यांकन के अनुसार एक संतुलित घुटने प्रदान करता है, फिर भी कुछ प्रतिशत पेशेंट्स में लगातार दर्द, गति की कमी और बिना सहारे के चलने में कठिनाई के कारण असंतोष पाया जाता है। इस अध्ययन में, हम 200 रोबोट-असिस्टेड प्राइमरी टीकेआर की एक श्रृंखला में अपने अनुभव साझा कर रहे हैं। रोबोट-असिस्टेड टीकेआर (आरएटीकेआर) के पारंपरिक जिग-आधारित टीकेआर (सीटीकेआर) की तुलना में कई फायदे हैं, जैसे कि यह इम्प्लांट की स्थिति की सटीकता में सुधार करता है और नियोजित अंग संरेखण को प्राप्त करने में त्रुटियों को कम करता है, न्यूनतम सॉफ्ट टिश्यू विच्छेदन, जिससे दर्द और एनाल्जेसिया की आवश्यकता कम होती है, जल्दी रिकवरी होती है और पोस्टऑपरेटिव रूप से प्राकृतिक गति का दायरा मिलता है। रोबोट-असिस्टेड टीकेआर पारंपरिक जिग-आधारित टीकेआर की तुलना में पेरीआर्टिकुलर सॉफ्ट टिश्यू में कम इट्रोजेनिक चोट से जुड़ा है। रोबोट-असिस्टेड टीकेआर का एक स्पष्ट लाभ यह है कि यह कंप्यूटेड टोमोग्राफी (सीटी) स्कैन पर आधारित एक अत्यधिक सटीक प्रीऑपरेटिव योजना को निष्पादित करने की क्षमता प्रदान करता है, इम्प्लांट की स्थिति में सबमिलीमीटर सटीकता तक मामूली संशोधन किया जा सकता है, जिसे मानव आंखों से अलग करना असंभव है। प्रोस्थेटिक घटकों के बेहतर संरेखण और बेहतर बोन-इम्प्लांट फिट के कारण, इम्प्लांट के ढीले होने की संभावना कम होने की उम्मीद है। रोबोटिक टीकेआर की सीमाओं में उच्च स्थापना लागत, बढ़ी हुई सर्जिकल समय, रोबोट की इम्प्लांट विशिष्टता और एक हाल ही में विकसित तकनीक होने के कारण दीर्घकालिक साहित्य की अनुपलब्धता शामिल है।
कीवर्ड:टोटल नी रिप्लेसमेंट, रोबोटिक असिस्टेड टोटल नी रिप्लेसमेंट
परिचय
टोटल नी रिप्लेसमेंट (टीकेआर) एक स्थापित और अत्यधिक प्रभावी ट्रीटमेंट है, जो उन पेशेंट्स के लिए है जिन्हें गंभीर नी ऑस्टियोआर्थराइटिस है और जिनमें दर्द जैसे लक्षण दिखाई देते हैं। [1][2] यूनाइटेड किंगडम रजिस्ट्री डेटा से पता चलता है कि यह सर्जरी यूनाइटेड किंगडम में प्रति वर्ष 90,000 से अधिक पेशेंट्स पर की जाती है। 3 एकत्रित रजिस्ट्री डेटा से पता चला है कि इम्प्लांट सर्वाइवरशिप, जिसका मूल्यांकन रिवीजन को प्राथमिक समापन बिंदु के रूप में किया जाता है, 25 वर्षों के फॉलो-अप में लगभग 82% है। [4][5] हाल के अध्ययनों से पता चला है कि टीकेआर के बाद भी 20% तक पेशेंट्स दर्द, अस्थिरता और गति की सीमा के मामले में असंतुष्ट रहते हैं, भले ही इम्प्लांट डिज़ाइन, इम्प्लांट सामग्री, बेहतर रिकवरी प्रोग्राम, थ्रोम्बोएम्बोलिक प्रोफिलैक्सिस, एंटीबायोटिक प्रोफिलैक्सिस, पेशेंट-विशिष्ट इम्प्लांट और कंप्यूटर नेविगेशन में सुधार किया गया हो। [2,6–11] महत्वपूर्ण सर्जन-नियंत्रित चर सटीक इम्प्लांट पोजिशनिंग, संतुलित फ्लेक्सन-एक्सटेंशन गैप, उचित लिगामेंट टेंशनिंग और पेरीआर्टिकुलर सॉफ्ट टिश्यू एनवेलप का संरक्षण हैं, जो कार्यात्मक परिणामों, इम्प्लांट स्थिरता और दीर्घकालिक इम्प्लांट सर्वाइवरशिप को प्रभावित करते हैं। [12-19] इस प्रकार, ऐसी तकनीक जो इन कारकों को बेहतर सटीकता और पुनरुत्पादकता के साथ संबोधित करती है, टीकेआर में और बेहतर परिणाम दे सकती है।
पिछले दशक में, रोबोटिक टीकेआर ने इम्प्लांट की स्थिति की सटीकता प्रदान करने और पारंपरिक जिग-आधारित टीकेआर की तुलना में अंग संरेखण में विसंगतियों को कम करने के प्रमाण दिखाए हैं।[20-26] रोबोट-सहायक टीकेआर का एक स्पष्ट लाभ यह है कि यह कंप्यूटेड टोमोग्राफी (सीटी) स्कैन के आधार पर एक अत्यधिक सटीक प्रीऑपरेटिव योजना को निष्पादित करने की क्षमता प्रदान करता है, इम्प्लांट की स्थिति में सबमिलीमीटर सटीकता तक मामूली संशोधन किया जा सकता है, जिसे मानवीय आंखों से अलग करना असंभव है। रोबोट-सहायक टीकेआर (आरएटीकेआर) के पारंपरिक जिग-आधारित टीकेआर (सीटीकेआर) पर कई फायदे हैं, जैसे कि सटीक इम्प्लांट की स्थिति और नियोजित अंग संरेखण प्राप्त करना, न्यूनतम कोमल ऊतक विच्छेदन, इस प्रकार दर्द और एनाल्जेसिया की आवश्यकता को कम करना, प्रारंभिक रिकवरी और पोस्टऑपरेटिव रूप से प्राकृतिक गति की सीमा प्रदान करना। हालांकि, कई चिकित्सक अभी भी रोबोटिक टीकेआर के बारे में संशय में हैं, क्योंकि इसकी स्थापना की लागत काफी अधिक है और नैदानिक और कार्यात्मक परिणामों की तुलना में दीर्घकालिक प्रमाण सीमित हैं। इस अध्ययन में, हम रोबोट-सहायक प्राथमिक टीकेआर की एक श्रृंखला में अपने अनुभव साझा कर रहे हैं, इस तकनीक के इम्प्लांट की स्थिति की सटीकता और पेरीआर्टिकुलर कोमल ऊतक संरक्षण पर लाभ और पारंपरिक जिग-आधारित टीकेआर की तुलना में रोबोटिक टीकेआर की सीमाओं को उजागर कर रहे हैं।
सामग्री और विधियाँ
इस अध्ययन में 200 पेशेंट्स शामिल थे, जिनकी पूरी तरह से स्वचालित सीटी-आधारित रोबोटिक सिस्टम (CUVIS Joint, MERIL Maxx) का उपयोग करके नी रिप्लेसमेंट सर्जरी की गई। इस सिस्टम में एक हैप्टिक आर्म और बर (burr) लगा हुआ था, जिसका उपयोग बोन में कट लगाने के लिए किया गया (चित्र 1)।
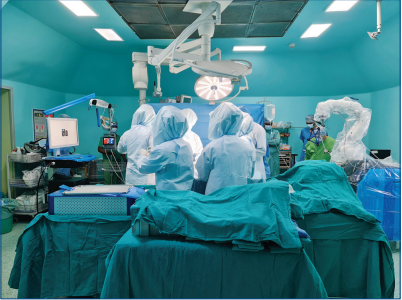
चित्र 1:रोबोटिक असिस्टेड टोटल नी रिप्लेसमेंट के दौरान इंट्राऑपरेटिव तस्वीरें, जिसमें हैप्टिक दिखाया गया है।
सभी सर्जरी एक ही सर्जन (डॉ. (प्रो.) अनिल अरोड़ा) द्वारा की गईं, जिन्होंने पोस्टीरियर स्टेबलाइज्ड इम्प्लांट सिस्टम (ओपुलेंट बायोनीक गोल्ड नी, मेरील मैक्स) का उपयोग किया। यह टाइटेनियम नाइओबियम नाइट्राइड (TiNbN) कोटिंग के साथ सबसे अधिक बायो-कम्पैटिबल और गैर-एलर्जिक सतह सामग्री है।
चित्र 2(a) के अनुसार, आयु के अनुसार पेशेंट्स का वितरण दर्शाता है कि 28% पेशेंट्स 50-60 वर्ष की आयु के बीच हैं, 56% 60-70 वर्ष की आयु के बीच हैं और 16% 70-80 वर्ष की आयु के बीच हैं। इसके अतिरिक्त, जैसा कि चित्र 2(b) में दर्शाया गया है, बॉडी मास इंडेक्स (बीएमआई) के संबंध में, 33% को सामान्य, 37% को अधिक वजन और 30% को मोटापे की श्रेणी में रखा गया है। सर्जन का प्रत्येक मामले में लक्ष्य गति की पूरी श्रृंखला में मात्रात्मक संतुलन प्राप्त करना था।
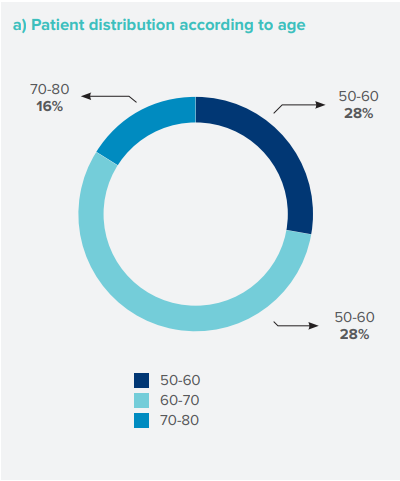
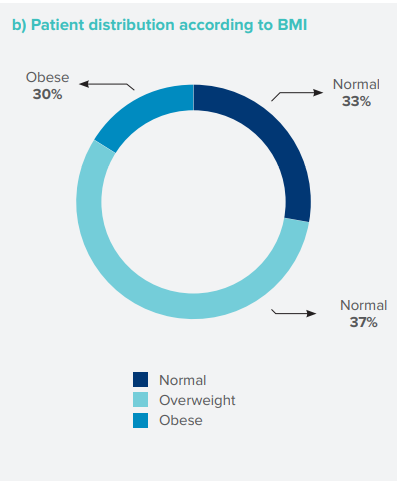
चित्र 2:पाई चार्ट जो पेशेंट्स के वितरण को दिखाता है, जिसमें शामिल हैं: ए) आयु समूह; बी) बीएमआई।
सर्जरी की तकनीक में ऑपरेशन से पहले सीटी स्कैन और बोन एनाटॉमी (हड्डी की संरचना) के आधार पर योजना बनाई गई (चित्र 3)।
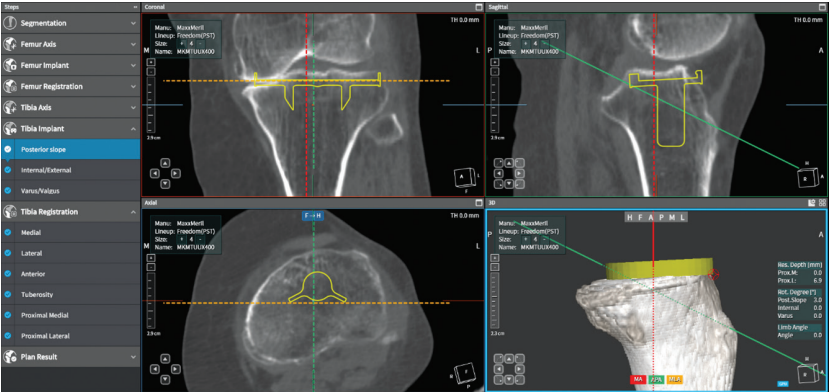
चित्र 3:सर्जरी से पहले, सीटी स्कैन के आधार पर एक सर्जिकल प्री-प्लानिंग स्क्रीन बनाई जाती है, जिससे एक योजना तैयार की जाती है और उसे ऑपरेटिंग रूम में रोबोट में डाला जाता है। टिबियल और फेमोरल एरेज़ लगाने के बाद, बोन के 3डी मॉडल और संबंधित योजना को वास्तविक बोन सतहों के साथ इंट्रा-ऑपरेटिव रूप से रजिस्टर किया जाता है (चित्र 4)।
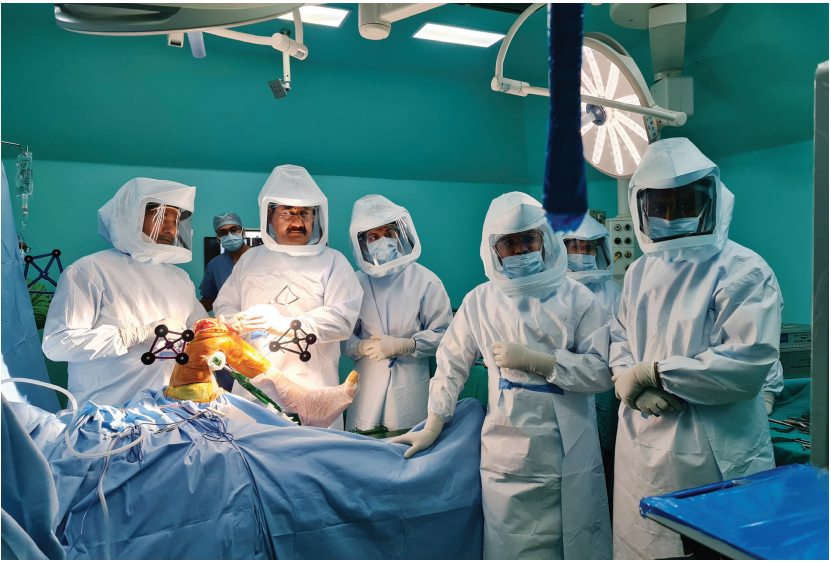
चित्र 4:ऑपरेशन के दौरान ली गई तस्वीर, जिसमें सर्जन डॉ. (प्रो.) अनिल अरोड़ा रोबोटिक प्रोब से बोनी रजिस्ट्रेशन कर रहे हैं।
कोरोनल अलाइनमेंट, सैगिटल अलाइनमेंट (कॉन्ट्रैक्चर) में फ्लेक्शन [चित्र 5(a)] और एक्सटेंशन [चित्र 5(b)] में मौजूद अंतरों का मूल्यांकन किया गया और फ्लेक्शन और एक्सटेंशन स्पेस को अनुकूलित करने के लिए फीमर और टिबिया के प्रीप्लान में संशोधन किए गए। सर्जन ने सबसे पहले एक्सटेंशन में सही किए जा सकने वाले कोरोनल अलाइनमेंट का मूल्यांकन किया। यह सिस्टम सर्जन को अलाइनमेंट और स्थिरता का गतिशील मूल्यांकन करने की स्वतंत्रता देता है, और वास्तविक बोनी कट करने से पहले, इष्टतम कंपोनेंट पोजीशन प्राप्त करने के लिए प्रीप्लान में सूक्ष्म समायोजन करने की अनुमति देता है। स्क्रीन पर प्रदर्शित अंतर, फीमोरल और टिबियल वर्चुअल कट सतहों के बीच की अनुमानित दूरी है, और इसे पूर्ण एक्सटेंशन, 30°, 60° और 90° फ्लेक्शन पर जांचा गया। 90° फ्लेक्शन और एक्सटेंशन पर अंतरों को कैप्चर करने के लिए, पैर को शारीरिक रूप से वाल्गस और वारस के साथ इस तरह से घुमाया गया कि कोलेटरल्स पर दबाव पड़े।
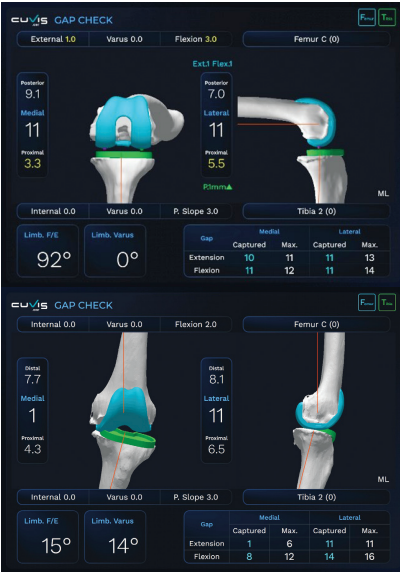
चित्र 5:ट्रायल इम्प्लांट्स के साथ गैप चेक (a): फ्लेक्शन में (b): एक्सटेंशन में - मेडियल और लेटरल गैप्स के साथ वेरस डिफॉर्मिटी के सुधार को दर्शाया गया है।
काटने के बाद (चित्र 6), ट्रायल इम्प्लांट किए गए और निर्धारित कटों के अनुसार जॉइंट टेंशन/बैलेंस की जांच की गई। इसके बाद, बोनी कट या सॉफ्ट टिशू में सूक्ष्म समायोजन करके एक संतुलित नी प्राप्त किया गया, जैसा कि ऊपर वर्णित विधियों में बताया गया है। यह उन पेशेंट्स के लिए उपयोगी है जिनमें निश्चित विकृतियाँ होती हैं जिन्हें कट लगाने से पहले पैर के हेरफेर के दौरान संतोषजनक संरेखण में ठीक नहीं किया जा सकता है। टीकेआर में रोबोटिक तकनीकें पेशेंट-विशिष्ट कंपोनेंट प्लेसमेंट और सॉफ्ट टिशू-आधारित समायोजन दोनों को अनुकूलित करने की स्वतंत्रता प्रदान करती हैं, जिससे अच्छी तरह से संरेखित, अच्छी तरह से संतुलित टीकेआर बनाया जा सके। बाद के ट्रायल के दौरान, 0°, 30°, 60° और 90° फ्लेक्सन पर गैप को रिकॉर्ड किया गया, साथ ही कोरोनल और सैजिटल संरेखण को भी रिकॉर्ड किया गया। सर्जिकल सुधार के बाद, संरेखण का फिर से मूल्यांकन किया गया और दिए गए फ्लेक्सन कोणों पर रिकॉर्ड किया गया। फ्लेक्सन और एक्सटेंशन में नी को मात्रात्मक रूप से संतुलित करने के बाद, अंतिम इम्प्लांटेशन किया जाता है।
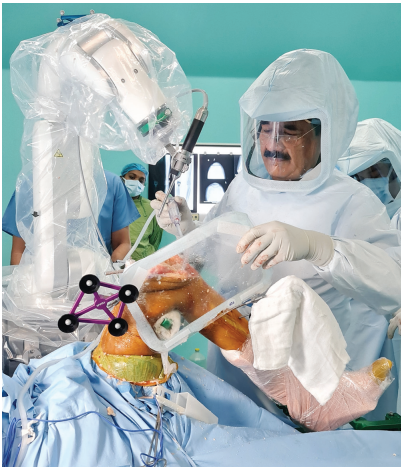
चित्र 6:ऑपरेशन के दौरान ली गई तस्वीर, जिसमें क्यूविस जॉइंट हैप्टिक रोबोटिक आर्म का उपयोग करके बोनी कट किए जा रहे हैं।
परिणाम
- कुल नी रिप्लेसमेंट के बाद होने वाले दर्द का वस्तुनिष्ठ अध्ययन वीएएस स्कोर का उपयोग करके किया गया, और इससे पता चला कि पहले 3 हफ्तों में कोई महत्वपूर्ण अंतर नहीं था, लेकिन 3 हफ्तों के बाद, पेशेंट्स में दर्द पर बेहतर नियंत्रण रहा, 6 सप्ताह और 3 महीने में कम वीएएस स्कोर के साथ एनाल्जेसिया की आवश्यकता कम हो गई।
- रक्त की हानि का अध्ययन किया गया, जिसमें पाया गया कि बोनी रजिस्ट्रेशन के बाद टूर्निकेट को छोड़ने पर 2 (+0.5) ग्राम/डीएल की गिरावट आई, और फिर बोनी कट पूरा होने के बाद इसे फिर से फुलाया गया, लेकिन पोस्टऑपरेटिव रूप से छिपी हुई हानि कम थी, जिसका कारण कम मात्रा में सॉफ्ट टिश्यू का विच्छेदन और रोबोटिक असिस्टेड टीकेआर में संरेखण के लिए मेडुलरी कैनाल को खोलने की आवश्यकता न होना बताया गया।
- फॉलो-अप विज़िट के दौरान, पेशेंट्स से पूछा गया कि उन्हें चलने में सहारे की ज़रूरत है या नहीं, और किस दिन उन्होंने वॉकर या छड़ी जैसे सहारे का उपयोग करना बंद कर दिया। ज़्यादातर पेशेंट्स सर्जरी के दिन से 21 (+3) दिनों के भीतर बिना किसी सहारे के चलने में सक्षम थे।
- मोशन की रेंज की जांच की गई और अधिकांश पेशेंट्स में 3 सप्ताह में संतोषजनक नी रेंज और 6 सप्ताह में लगभग पूरी रेंज देखी गई। वेस्टर्न ओंटारियो और मैकमास्टर यूनिवर्सिटी ऑस्टियोआर्थराइटिस इंडेक्स (WOMAC) स्कोर [रेंज (0-96), जहां 0 सबसे अच्छी स्थिति और 96 सबसे खराब स्थिति को दर्शाता है] का अध्ययन किया गया, जिसमें सर्जरी से पहले (87+4) स्कोर था, जो सर्जरी के बाद 3 महीने में घटकर (9+3) हो गया।
- पेशेंट्स को दोनों निचले अंगों की पूरी लंबाई की स्कैनोग्राम कराने की सलाह दी गई, जिसमें इंटरमैलियोलर दूरी 10 सेमी रखी गई। इसके बाद, संरेखण का अध्ययन किया गया और यह पाया गया कि 3 डिग्री वेरस और वल्गस से लेकर न्यूट्रल तक के संरेखण में कोई विसंगति नहीं है। [चित्र 7(ए,बी)]
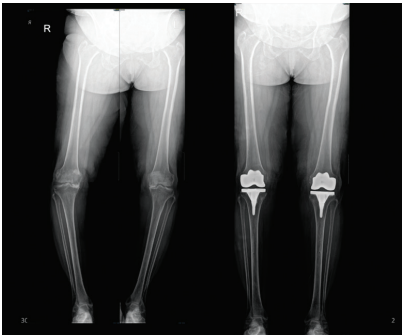
चित्र 7:दोनों पैरों का फुल-लेंथ एक्स-रे स्कैनोग्राम: a) सर्जरी से पहले; b) सर्जरी के बाद
चर्चा
इस लेख में, हम सीयूवीआईएस जॉइंट और मेरिल मैक्स प्लेटफॉर्म का उपयोग करके एक संतुलित नी रिप्लेसमेंट करने के अपने अनुभव के बारे में बता रहे हैं।
टीकेआर (TKR) घुटने के जोड़ के अंतिम चरण के क्षरण से पीड़ित पेशेंट्स में दर्द को कम करने और कार्य को बहाल करने के लिए एक प्रभावी सर्जरी साबित हुई है, फिर भी इसमें विफलताएं होती रहती हैं [27,28]। विफलता के तरीके, जैसे कि एसेप्टिक लूज़निंग, पॉलीइथिलीन वियर और अस्थिरता, अक्सर सर्जरी के तकनीकी प्रदर्शन के कारण होते हैं [29,30,31,32]। घटक संरेखण और लिगामेंट संतुलन के पारंपरिक तरीकों को या तो बिना किसी वस्तुनिष्ठ माप के किया जाता है या माप त्रुटियों के अधीन किया जाता है [33], जो अंततः टीकेआर की विफलता में योगदान करते हैं। हालांकि पेशेंट के कारक, जैसे मोटापा, सह-रुग्ण स्थितियां और मानसिक विकार, टीकेआर के परिणामों को प्रभावित करते हैं [34,35], कुछ तकनीकी कारक पेशेंट की असंतुष्टि में भूमिका निभा सकते हैं। रोबोटिक तकनीक वास्तविक हड्डी की कटाई करने से पहले अंतिम घटक की स्थिति को अनुकूलित करने के लिए पूर्व-योजना में विभिन्न बदलावों की अनुमति देती है, जिससे कोरोनल प्लेन संरेखण में विसंगतियों को कम किया जा सकता है [36,37]। रोबोटिक सिस्टम कट में सूक्ष्म हेरफेर पर वस्तुनिष्ठ प्रतिक्रिया प्रदान करते हैं, जिससे टीकेआर के परिणामों में सुधार होता है।
रोबोटिक्स इंट्राऑपरेटिव ऑब्जेक्टिव फीडबैक प्रदान करते हैं, जो विभिन्न बैलेंसिंग मैनिपुलेशन के लिए एक गाइड प्रदान करता है ताकि नी को संतुलित करते समय सटीक समायोजन किया जा सके, जिसे 1 डिग्री से 5 डिग्री तक किया जा सकता है, जो कि पारंपरिक जिग-आधारित टीकेआर के साथ करना असंभव है। यह एक ऐसी स्थिति है जो मिड-फ्लेक्सन अस्थिरता और/या डीप फ्लेक्सन में कसाव पैदा करने के लिए जानी जाती है, जिसका कारण टीकेआर में जॉइंट लाइन का ऊपर उठना है [38]। फ्लेक्सन और एक्सटेंशन में अच्छी तरह से संतुलित नी गैप, बोनी कट में सटीक समायोजन करके मिड-फ्लेक्सन स्थिरता प्रदान करते हैं। दिलचस्प बात यह है कि रोबोटिक तकनीक का उपयोग करके हम जॉइंट लाइन को फिर से बना सकते हैं और जॉइंट लाइन में अत्यधिक बदलाव से बचकर, मिड-फ्लेक्सन अस्थिरता को रोका जा सकता है। सीटी-आधारित रोबोटिक प्लेटफॉर्म का उपयोग करके, इसे इंट्राऑपरेटिव रूप से मात्रात्मक रूप से सत्यापित किया जा सकता है।
इस अध्ययन के दौरान, हमने रोबोटिक असिस्टेड टीकेआर से संबंधित किसी भी ज्ञात जटिलता की रिपोर्ट नहीं की, जैसे कि पिन ट्रैक इन्फेक्शन, याट्रोजेनिक फ्रैक्चर, या कोई भी याट्रोजेनिक सॉफ्ट टिश्यू इंजरी।
सर्जरी के बाद, कई तरह के परिणामों का अध्ययन किया गया, जैसे कि वीएएस स्कोर के साथ दर्द, खून की मात्रा, सहारे के बिना चलने की क्षमता के आधार पर रिकवरी की स्थिति, सर्जरी के बाद 3 सप्ताह, 6 सप्ताह और 3 महीने में प्राप्त गति की सीमा, और द्विपक्षीय निचले अंगों की पूरी लंबाई की स्कैनोग्राम का उपयोग करके अलाइनमेंट आउटलायर्स।
निष्कर्ष:
यह अध्ययन मुख्य रूप से पहले 200 मामलों में किए गए रोबोटिक टोटल नी रिप्लेसमेंट के हमारे अनुभव को साझा करने पर केंद्रित है, जिसमें CUVIS जॉइंट और Meril Maxx प्लेटफॉर्म का उपयोग करके मात्रात्मक रूप से संतुलित नी प्राप्त की गई। रोबोटिक टोटल नी रिप्लेसमेंट ने पोस्टऑपरेटिव रूप से अध्ययन किए गए विभिन्न परिणामों, जैसे रक्त की हानि, सहारे के बिना चलने की क्षमता के आधार पर रिकवरी की स्थिति, वीएएस स्कोर के साथ दर्द, WOMAC स्कोर, 3 सप्ताह, 6 सप्ताह और 3 महीने पोस्टऑपरेटिव में प्राप्त गति की सीमा और द्विपक्षीय निचले अंगों के पूर्ण लंबाई स्कैनोग्राम का उपयोग करके संरेखण विसंगतियों में उल्लेखनीय लाभ दिखाया।
References
- Haddad FS. What is the optimal level of expectation? Bone Joint J 2017; 99-B: 1121–1122
- Scott CEH, Turnbull GS, MacDonald D , Breusch SJ. Activity levels and return to work following total knee replacement in patients under 65 years of age. Bone Joint J 2017; 99-B: 1037–1046
- National Joint Registry for England and Wales. 15th Annual Report, 2018. http://www.njrcentre.org.uk (date last accessed 22 March2019)
- Evans JT, Walker RW, Evans JP , Blom AW, Sayers A, Whitehouse MR. How long does a knee replacement last? A systematic review and meta-analysis of case series and national registry reports with more than 15 years of followup. Lancet 2019; 393: 655–663
- Vertullo CJ, Lewis PL, Lorimer M , Graves SE. The effect on long-term survivorship of surgeon preference for posteriorstabilized or minimally stabilized total knee replacement: an analysis of 63,416 prostheses from the Australian Orthopaedic Association National Joint Replacement Registry. J Bone Joint Surg Am 2017; 99: 1129–1139
- Luna IE, Kehlet H, Peterson B , Wede HR, Hoevsgaard SJ, Aasvang EK . Early patient-reported outcomes versus objective function after total hip and knee replacement: a prospective cohort study. Bone Joint J 2017; 99-B: 1167–1175
- Pinsornsak P, Nangnual S , Boontanapibul K. Multimodal infiltration of local anaesthetic in total knee replacement; is posterior capsular infiltration worth the risk? A prospective, double-blind, randomised controlled trial. Bone Joint J 2017; 99-B: 483–488
- Ogonda L, Hill J , Doran E, Dennison J, Stevenson M, Beverland D. Aspirin for thromboprophylaxis after primary lower limb replacement: early thromboembolic events and 90 day mortality in 11,459 patients. Bone Joint J 2016; 98-B: 341–348
- Lee GC. Patient-specific cutting blocks: of unproven value. Bone Joint J 2016; 98-B: 78–80
- Chen JY, Lo NN & Chong HC et al. The influence of body mass index on functional outcome and quality of life after total knee replacement. Bone Joint J 2016; 98-B: 780–785
- Ahmed I, Salmon LJ, Waller A, Watanabe H, Roe JP, Pinczewski LA. Total knee replacement with an oxidised zirconium femoral component: ten-year survivorship analysis. Bone Joint J 2016; 98-B: 58–64
- Devers BN, Conditt MA , Jamieson ML, Driscoll MD, Noble PC, Parsley BS . Does greater knee flexion increase patient function and satisfaction after total knee replacement? J Replacement 2011; 26: 178–186
- Chawla H, Nwachukwu BU, van der List JP, Eggman AA, Pearle AD, Ghomrawi HM. Cost effectiveness of patellofemoral versus total knee replacement in younger patients. Bone Joint J 2017; 99-B: 1028–1036
- Abdel MP, Ledford CK, Kobic A , Taunton MJ, Hanssen AD. Contemporary failure aetiologies of the primary, posteriorstabilised total knee replacement. Bone Joint J 2017; 99-B: 647–652
- Vince K. Mid-flexion instability after total knee replacement: woolly thinking or a real concern? Bone Joint J 2016; 98- B(1):84–88
- Boonen B, Schotanus MG, Kerens B, van der Weegen W, Hoekstra HJ, Kort NP . No difference in clinical outcome between patient-matched positioning guides and conventional instrumented total knee replacement two years post-operatively: a multicentre, double-blind, randomised controlled trial. Bone Joint J 2016; 98-B: 939–944
- Scott CE, Oliver WM, MacDonald D, Wade FA, Moran M, Breusch SJ . Predicting dissatisfaction following total knee replacement in patients under 55 years of age. Bone Joint J 2016; 98-B: 1625–1634
- Park SE, Lee CT. Comparison of robotic-assisted and conventional manual implantation of a primary total knee replacement. J Replacement 2007; 22: 1054–1059
- Bellemans J, Vandenneucker H, Vanlauwe J. Robot-assisted total knee replacement. Clin Orthop Relat Res 2007; 464: 111–116
- Hampp EL, Chughtai M & Scholl LY et al. Robotic-arm assisted total knee replacement demonstrated greater accuracy and precision to plan compared with manual techniques. J Knee Surg 2019; 32: 239–250
- Moon YW, Ha CW & Do KH et al. Comparison of robotassisted and conventional total knee replacement: a controlled cadaver study using multiparameter quantitative three-dimensional CT assessment of alignment. Comput Aided Surg 2012; 17: 86–95
- Sultan AA, Samuel LT & Khlopas A et al. Robotic-arm assisted total knee replacement more accurately restored the posterior condylar offset ratio and the Insall-Salvati index compared to the manual technique: a cohort-matched study. Surg Technol Int 2019; 34: 409–413
- Song EK, Seon JK, Yim JH, Netravali NA , Bargar WL. Roboticassisted TKR reduces postoperative alignment outliers and improves gap balance compared to conventional TKR. Clin Orthop Relat Res 2013; 471: 118–126
- Song EK, Seon JK, Park SJ, Jung WB, Park HW, Lee GW. Simultaneous bilateral total knee replacement with robotic and conventional techniques: a prospective, randomized study. Knee Surg Sports Traumatol Arthrosc 2011; 19: 1069–1076
- Losina, E.; Walensky, R.P.; Kessler, C.L.; Emrani, P.S.; Reichmann, W.M.; Wright, E.A.; Holt, H.L.; Solomon, D.H.; Yelin, E.; Paltiel,A.D.; et al. Cost-effectiveness of Total Knee Replacement in the United States: Patient Risk and Hospital Volume. Arch. Intern. Med. 2009, 169, 1113. [CrossRef] [PubMed]
- Skou, S.T.; Roos, E.M.; Laursen, M.B.; Rathleff, M.S.; ArendtNielsen, L.; Simonsen, O.; Rasmussen, S. A Randomized, Controlled Trial of Total Knee Replacement. N. Engl. J. Med. 2015, 373, 1597–1606. [CrossRef] [PubMed]
- Chang, M.J.; Lim, H.; Lee, N.R.; Moon, Y.-W. Diagnosis, Causes and Treatments of Instability Following Total Knee Replacement. Knee Surg. Relat. Res. 2014, 26, 61–67. [CrossRef] [PubMed]
- Dalury, D.F.; Pomeroy, D.L.; Gorab, R.S.; Adams, M.J. Why are Total Knee Arthroplasties Being Revised? J. Arthroplast. 2013, 28,120–121. [CrossRef]
- Pietrzak, J.; Common, H.; Migaud, H.; Pasquier, G.; Girard, J.; Putman, S. Have the frequency of and reasons for revision total knee replacement changed since 2000? Comparison of two cohorts from the same hospital: 255 cases (2013–2016) and 68 cases (1991–1998). Orthop. Traumatol. Surg. Res. 2019, 105, 639–645. [CrossRef]
- Postler, A.; Lützner, C.; Beyer, F.; Tille, E.; Lützner, J. Analysis of Total Knee Replacement revision causes. BMC Musculoskelet. Disord. 2018, 19, 55. [CrossRef]
- Risitano, S.; Karamian, B.; Indelli, P.F. Intraoperative loadsensing drives the level of constraint in primary total knee replacement: Surgical technique and review of the literature. J. Clin. Orthop. Trauma 2017, 8, 265–269. [CrossRef]
- Liddle, A.D.; Pandit, H.; Judge, A.; Murray, D.W. Patientreported outcomes after total and unicompartmental knee replacement: A study of 14 076 matched patients from the National Joint Registry for England and Wales. Bone Jt. J. 2015, 97, 793–801.[CrossRef]
- Van Onsem, S.; van der Straeten, C.; Arnout, N.; Deprez, P.; van Damme, G.; Victor, J. A New Prediction Model for Patient Satisfaction After Total Knee Replacement. J. Arthroplast. 2016, 31, 2660–2667.e1. [CrossRef]
- Chen, J.Y.; Chin, P.L.; Tay, D.K.J.; Chia, S.-L.; Lo, N.N.; Yeo, S.J. Less outliers in pinless navigation compared with conventional surgery in total knee replacement. Knee Surg. Sports Traumatol. Arthrosc. 2014, 22, 1827–1832. [CrossRef]
- Seon, J.K.; Song, E.K. Navigation-Assisted Less Invasive Total Knee Replacement Compared with Conventional Total Knee
- Luyckx, T.; Vandenneucker, H.; Scheys, L.; Vereecke, E.; Victor, A.; Victor, J. Raising the Joint Line in TKR is Associated with Mid-flexion Laxity: A Study in Cadaver Knees. Clin. Orthop. 2018, 476, 601–611. [CrossRef]